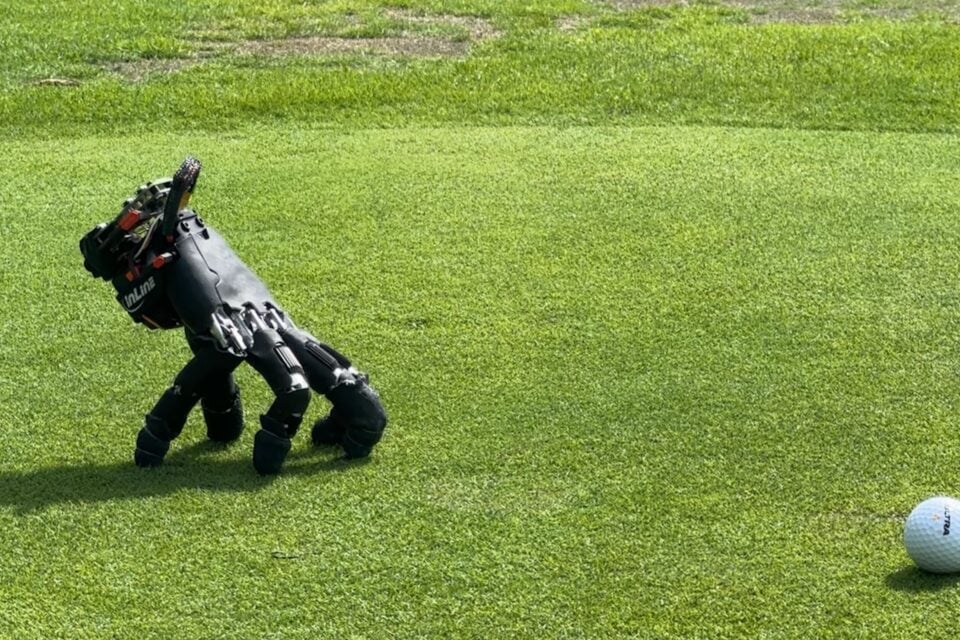
Familia Addams a inspirat o echipă de cercetători de la Soft Robotics Lab, ETH Zurich, care a conceput o mână robotică cu un mod foarte neobișnuit de a se deplasa. Foarte neobișnuit pentru cei care nu au auzit de familia Addams sau de Thing.
Thing 2.0?
Echipă de cercetători de la Soft Robotics Lab a construit o mână robotică autonomă care își folosește degetele ca picioare. Inspirat de Thing, acea mână din povestea Addamșilor, robotul a învățat cum să navigheze pe diferite suprafețe, să apese taste, să împingă obiecte mici și să se recupereze după căzături, toate cu același set de degete pe care merge.
Robotul se bazează pe o mână dreaptă antropomorfă standard cu cinci degete și 20 de articulații actuatoare (patru pe fiecare deget). Cercetătorii au instalat pe mână un modul compact la bord cu o baterie, senzori și hardware de calcul.
Cântărind doar 818 grame, mâna robotică detașată poate funcționa autonom, fără restul corpului.
„O mână robotică cu mobilitate proprie ar putea funcționa în spații de lucru restrânse, fără a fi nevoie ca brațul care o poartă în mod normal să o urmeze”, explică cercetătorii într-un articol disponibil arXiv.
„De exemplu, un robot mai mare ar putea plasa mâna pe o suprafață de susținere lângă o deschidere restricționată. Mâna s-ar putea apoi deplasa către un control sau un obiect, să interacționeze cu acesta și să se întoarcă pentru recuperare.”
Cercetătorii au antrenat mâna folosind un simulator specializat cu diferite medii paralele. Învățarea ei cum să meargă și să îndeplinească diferite sarcini folosind degetele a reprezentat o provocare: în timp ce un deget se ridică pentru a păși sau a apăsa o tastă, celelalte trebuie să mențină întreaga mână susținută.
Spre deosebire de picioarele unui robot standard, degetele nu sunt identice, iar sprijinul palmei este înclinat.
Pentru a ajuta la depășirea acestei provocări, cercetătorii au atribuit fiecărui vârf de deget propria poziție țintă, construită în jurul poziției naturale a mâinii. Pe baza fiecărei sarcini, robotul ar decide unde și când pășește fiecare deget.
VIDEO
Mâna are un plan
În timpul unei serii de teste, mâna detașată a navigat prin 14 tipuri diferite de suprafețe interioare și exterioare – inclusiv asfalt, metal, gresie, iarbă, pietriș și piatră deteriorată.
De asemenea, a învățat să îndeplinească diferite sarcini, inclusiv apăsarea comenzilor de pe tastatură și împingerea unui cub mic către o țintă.
Mâna robotică a participat chiar și la un joc de Sokoban, completând un nivel al jocului video de rezolvare a puzzle-urilor apăsând tastele săgeată.
Pe lângă faptul că este capabilă să meargă, să se târască și să se deplaseze pe diferite suprafețe, mâna este capabilă și să se recupereze după o căzătură, sprijinindu-se pe cinci degete după ce a căzut.
Cercetătorii speră că prototipul lor poate fi integrat ca parte a unui robot mai mare pentru sarcini specializate.
„Demonstrăm că o mână antropomorfă comercială poate servi drept manipulator mobil autonom”, se arată în lucrare. „Mobilitatea proprie a mâinilor robotice ar putea face roboții viitori mai versatili în spațiile și mediile construite pentru oameni.”
About the Author